엔비디아, AI 에이전트로 시뮬레이션 구성하는 사례 공개…핵심은 반복 검증
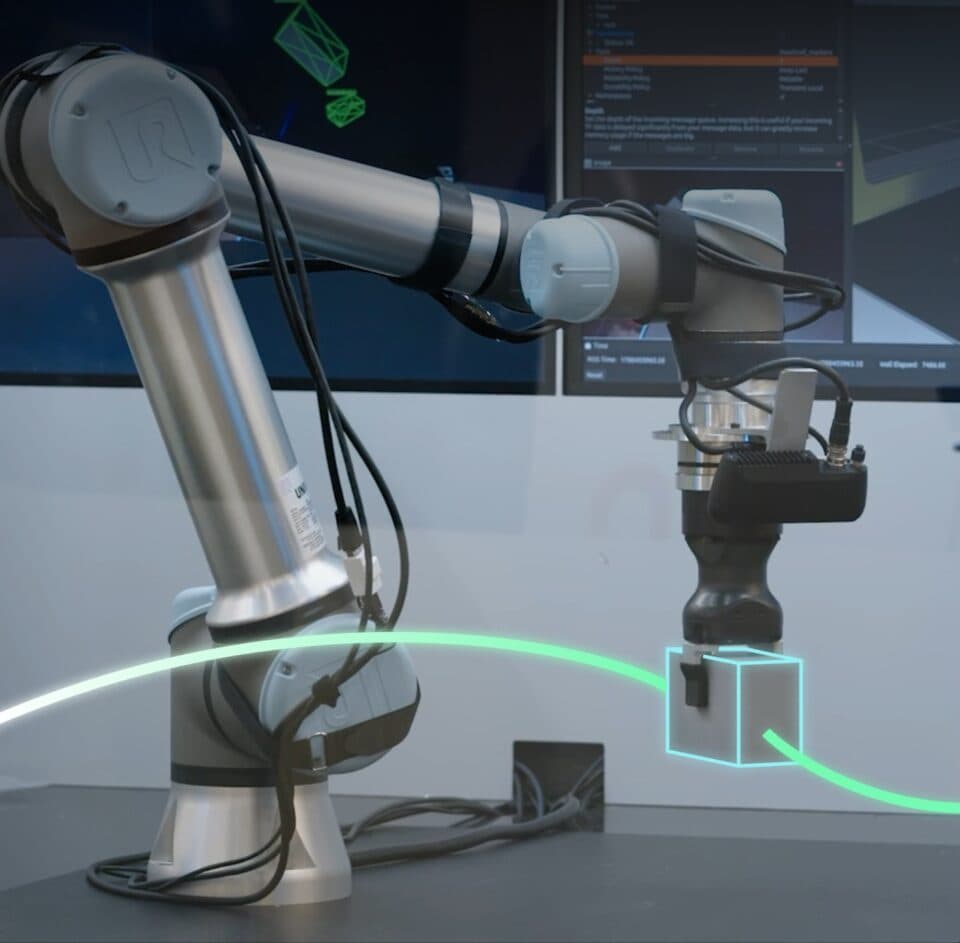
엔비디아가 옴니버스 라이브러리와 AI 에이전트로 창고 로봇 환경과 센서 기반 디지털 트윈을 구성하는 사례를 공개했다. 자연어 지시가 자산·물리·렌더링의 연결을 돕지만, 시뮬레이션의 신뢰성은 자산 검증과 실제 센서 기록의 비교로 확인해야 한다.
엔비디아가 옴니버스 라이브러리와 AI 에이전트로 창고 로봇 환경과 센서 기반 디지털 트윈을 구성하는 사례를 공개했다. 자연어 지시가 자산·물리·렌더링의 연결을 돕지만, 시뮬레이션의 신뢰성은 자산 검증과 실제 센서 기록의 비교로 확인해야 한다.
엔비디아가 Isaac ROS 5.0을 공개하며 로봇 개발용 에이전트 워크플로와 ROS2 Lyrical·Ubuntu24.04 지원을 소개했다. 공식 릴리스는 NITROS API를 직접 쓴 코드의 이관과 일부 플랫폼 제한도 명시한다. 개발 자동화와 실제 로봇의 자율 실행, 개별 라이브러리 가속과 전체 시스템 성능을 구분했다.
엔비디아가 차량·로봇의 하드웨어·소프트웨어·AI 행동·운영 환경을 함께 다루는 Halos의 안전 접근을 설명했다. 공식 기술 자료는 실제 시험과 시뮬레이션·운영 기록으로 안전 주장의 근거를 쌓는 구조다. ANAB의 검사기관 인정은 검사 수행 역량에 관한 것이며 모든 통합 제품의 최종 인증을 뜻하지 않는다.
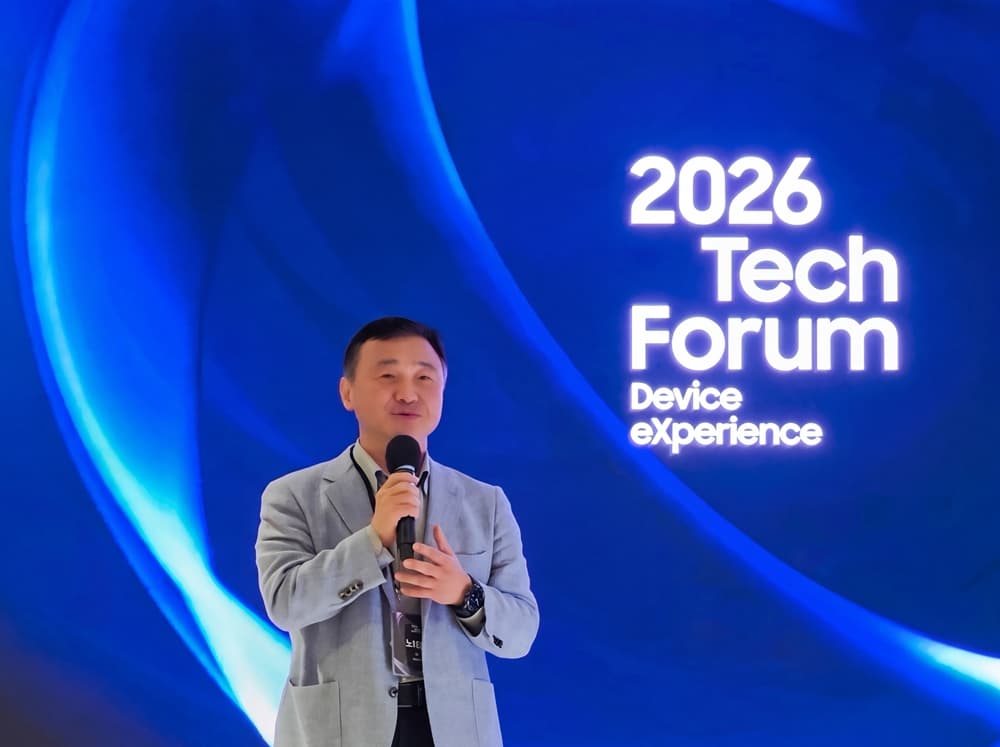
삼성전자는9월18일 현지시간 마운틴뷰에서 테크 포럼을 열고 AI·로봇 분야의 방향을 공유했다. 참석 규모와 인재 교류를 채용 실적이나 신제품 출시로 읽지 않고, 연초에 제시한 기기 간 AI 생활 비전과 실행 조건을 함께 살핀다.